EIGRP (Enhanced Interior Gateway Routing Protocol) بروتوكول توجيه داخلي طورته سيسكو، ونشرت مواصفاته الأساسية لاحقاً في RFC 7868 عام 2016. يُوصف بأنه Advanced Distance Vector؛ فهو يتعلم المسارات من جيرانه مثل بروتوكولات Distance Vector، لكنه يرسل تحديثات جزئية عند التغيير فقط، ويحتفظ بمعلومات كافية لحساب مسارات احتياطية خالية من الحلقات.
الجداول الثلاثة وخوارزمية DUAL
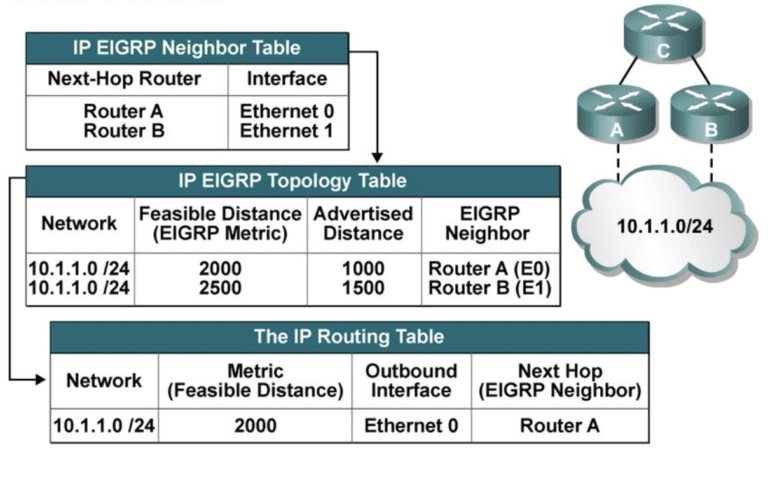
- Neighbor Table: الجيران المكتشفون عبر رسائل Hello على العنوان 224.0.0.10 (كل 5 ثوانٍ على الروابط السريعة، وHold Time يساوي 15 ثانية).
- Topology Table: كل المسارات المعروفة من كل الجيران.
- Routing Table: أفضل المسارات بمسافة إدارية 90 للداخلية و170 للخارجية.
تختار خوارزمية DUAL المسار الأفضل ويسمى Successor، وتحدد مسارات احتياطية تسمى Feasible Successor بشرط أن تكون المسافة المُعلنة من الجار (Reported Distance) أقل من أفضل مسافة كاملة حالية (Feasible Distance). هذا الشرط يضمن خلو المسار الاحتياطي من الحلقات، فيتحول إليه الراوتر فوراً عند سقوط الأساسي دون إعادة حساب أو استعلام.
المقياس Metric
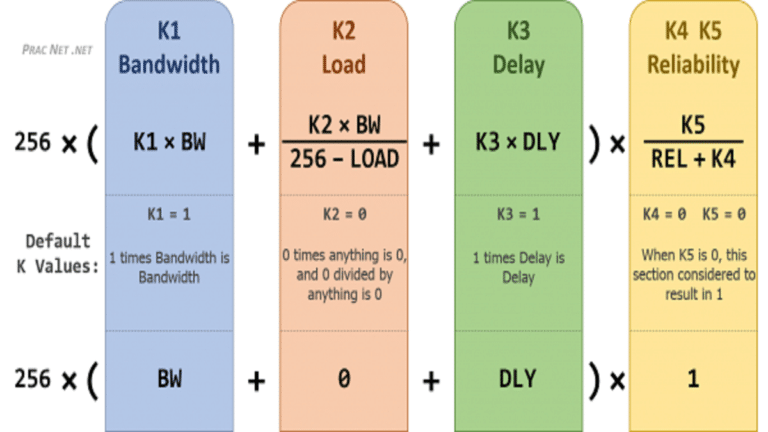
مع قيم K الافتراضية يعتمد المقياس على أقل عرض نطاق على المسار ومجموع التأخير:
Metric = 256 x ( 10^7 / Min_Bandwidth_kbps + Sum_Delay / 10 )حيث التأخير بالميكروثانية. ويجب أن تتطابق قيم K ورقم النظام الذاتي AS بين الجيران لتكوين العلاقة.
مثال إعداد
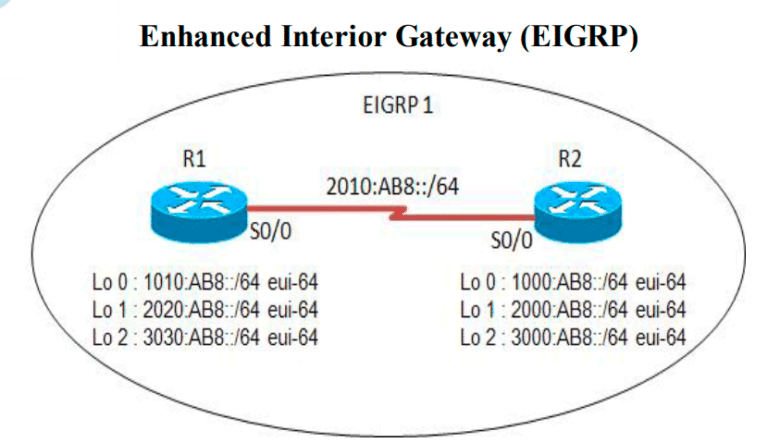
R1(config)# router eigrp 100
R1(config-router)# eigrp router-id 1.1.1.1
R1(config-router)# network 10.1.0.0 0.0.255.255
R1(config-router)# variance 2
R1# show ip eigrp neighbors
R1# show ip eigrp topology
الأمر variance 2 يسمح بتوزيع الحمل على المسارات التي لا يتجاوز مقياسها ضعف مقياس الأفضل، بشرط أن تكون Feasible Successors، وهي ميزة لا يوفرها OSPF. كما تدعم الإصدارات الحديثة صيغة Named Mode التي تجمع إعدادات IPv4 وIPv6 تحت عملية واحدة.
الفرق بين EIGRP و OSPF
EIGRP أسهل في الإعداد، ولا يحتاج إلى تقسيم المناطق، ويتقارب بسرعة كبيرة بفضل Feasible Successor. لكن OSPF معيار مفتوح مدعوم من كل المصنّعين ويعطي رؤية كاملة للطوبولوجيا. لذلك يُفضَّل EIGRP غالباً في الشبكات المبنية بالكامل على أجهزة سيسكو.